六组四个传感器:教案改编与轮换试教
假设应用演练:说明条件、实际路线和判断方法,非已交付客户案例。
任务与实施方法
场景与本次目标
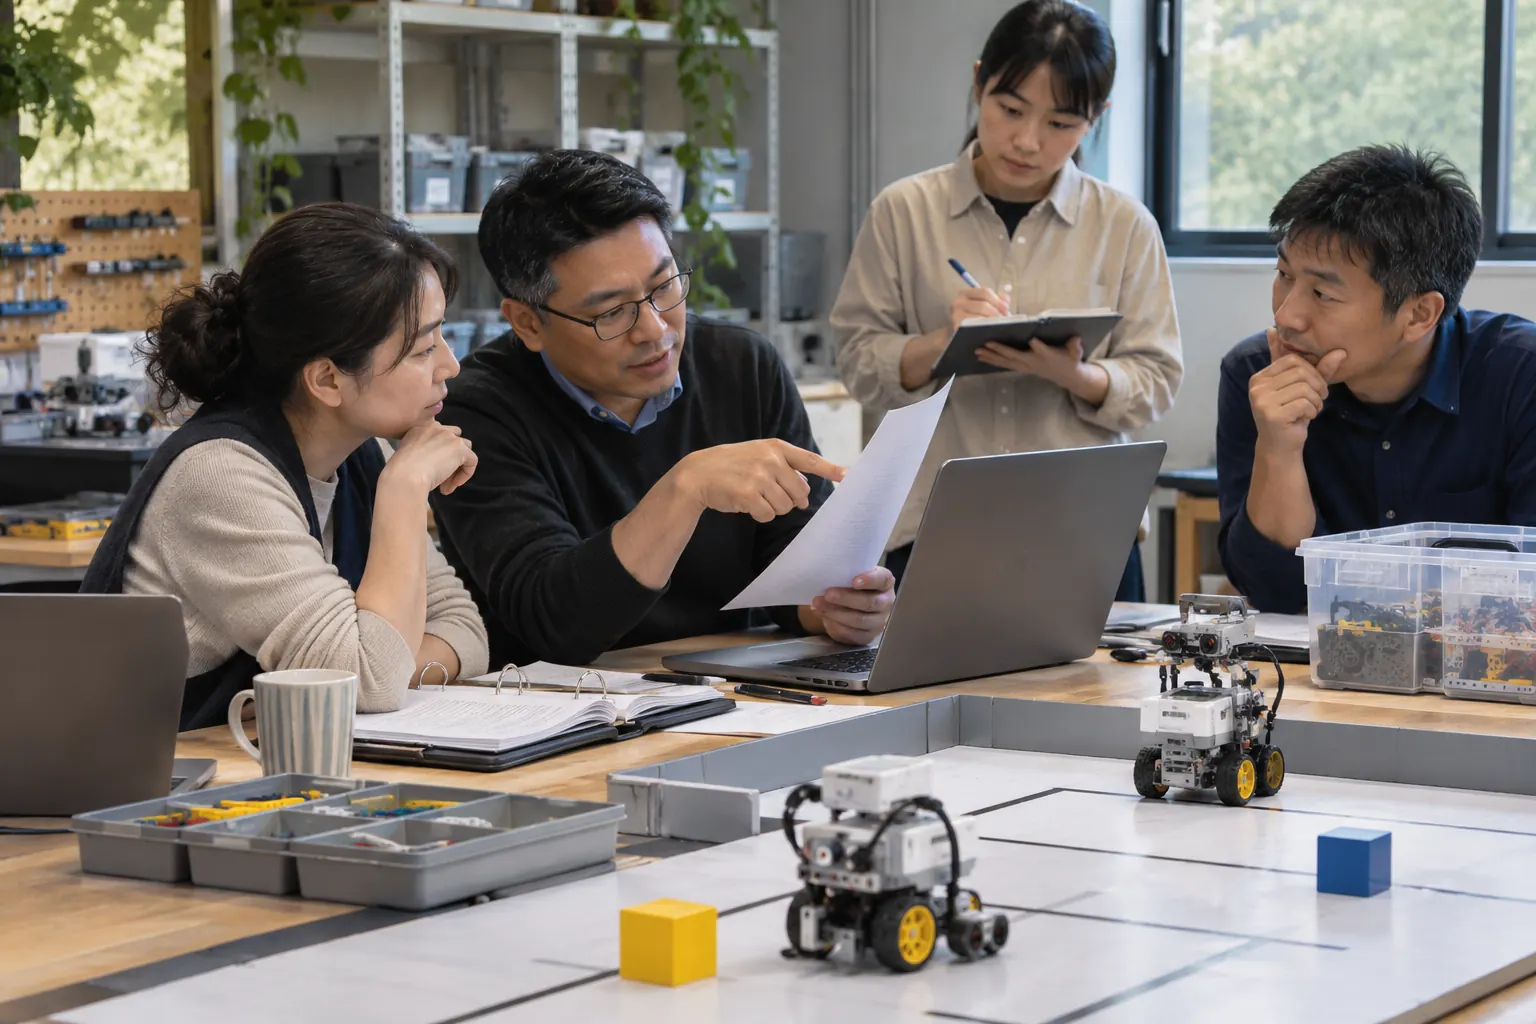
原创资源复现演练:假设一份避障教案要求 6 组同时活动,但学校只有 4 个距离传感器。教师可让 4 组实测、2 组分析提供的数据,再轮换;记录每组实际操作和解释证据。改编后应重新测量时间,不能宣称与原方案效果相同。
先抽出不能丢的学习目标
接收教师先说明原教案让学生理解什么、必须观察哪些现象,再列实际器材、学生账号和课时。图片中套件相同不代表依赖一致,软件与教程版本先复跑。课堂接线、供电和故障处理由成人按说明管理,传感缺失可用已说明的回放资料,不让学生通过拔接运行中的装置补足活动。
两条改编路线怎样选择
保留原任务并轮换,可以让每组最终实测,但需要同目标等待任务与清晰交接;缩小本次任务或改变呈现方式,可减少排队,却要重新检查是否仍满足目标。四个传感器不能被写成六组同时使用,纸面分析和真实操作分别记录,不能以都完成作品掩盖参与差异。
怎样具体安排一次试教
先用四组实测、两组分析提供的数据或预测条件,再交换;角色也随轮次变化,不让一人一直编程。接收教师只按说明执行,记录需要额外追问的连接、初始化和回收步骤。作者补进材料后再复跑受影响部分,现场口头救场不算教案已完整。
让每组在轮换前后各写一项预测和解释,可检查分析站是否只是等待。若等待组只能照抄实测组答案,应改成带问题的数据比较或流程推理。目标不是所有人同时拿到传感器,而是每人获得适合本次目标的实际学习证据。
时间和评价一起改
轮换增加等待和交接,原课例时长不可直接沿用。实际测量准备、操作、解释和收纳,再看每个学生是否有预测与个人表达。若新组织让学生只抄结果,应改等待任务或减少范围;器材故障另记录,不把环境未装好评价成学生能力不足,也不承诺与原课例效果相同。
主工作表与分享条件
使用《教学资源适配卡》标目标、平台、器材差异与复核状态,再关联独立复跑记录。共享时保留原作者、许可和修改说明,学生作品另按学校安排处理。完成是另一教师能按修订材料实施本校任务,并清楚实际试教到哪一步,不是换个标题就把外部材料称为本站课程。
开始前的条件
1. 原教案目标、版本与许可
2. 六组、四传感器的真实环境与轮换安排
3. 主表《教学资源适配卡》(teaching-resource-card)
判断依据与资料
具体判断条件
- 每组实机与分析参与清楚区分
- 改编后重测时间与个人学习证据
- 接收教师可独立复跑且署名许可明确
原始资料阅读
Make a Pick and Place Robot — Lesson Plan
https://education.lego.com/en-gb/lessons/ev3-cim/make-a-pick-and-place-robot/
Recommended practices for attribution
https://wiki.creativecommons.org/wiki/Best_practices_for_attribution
Scratch's Creative Learning Philosophy
https://www.scratchfoundation.org/learn/learning-library/scratch-creative-learning-philosophy
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。